
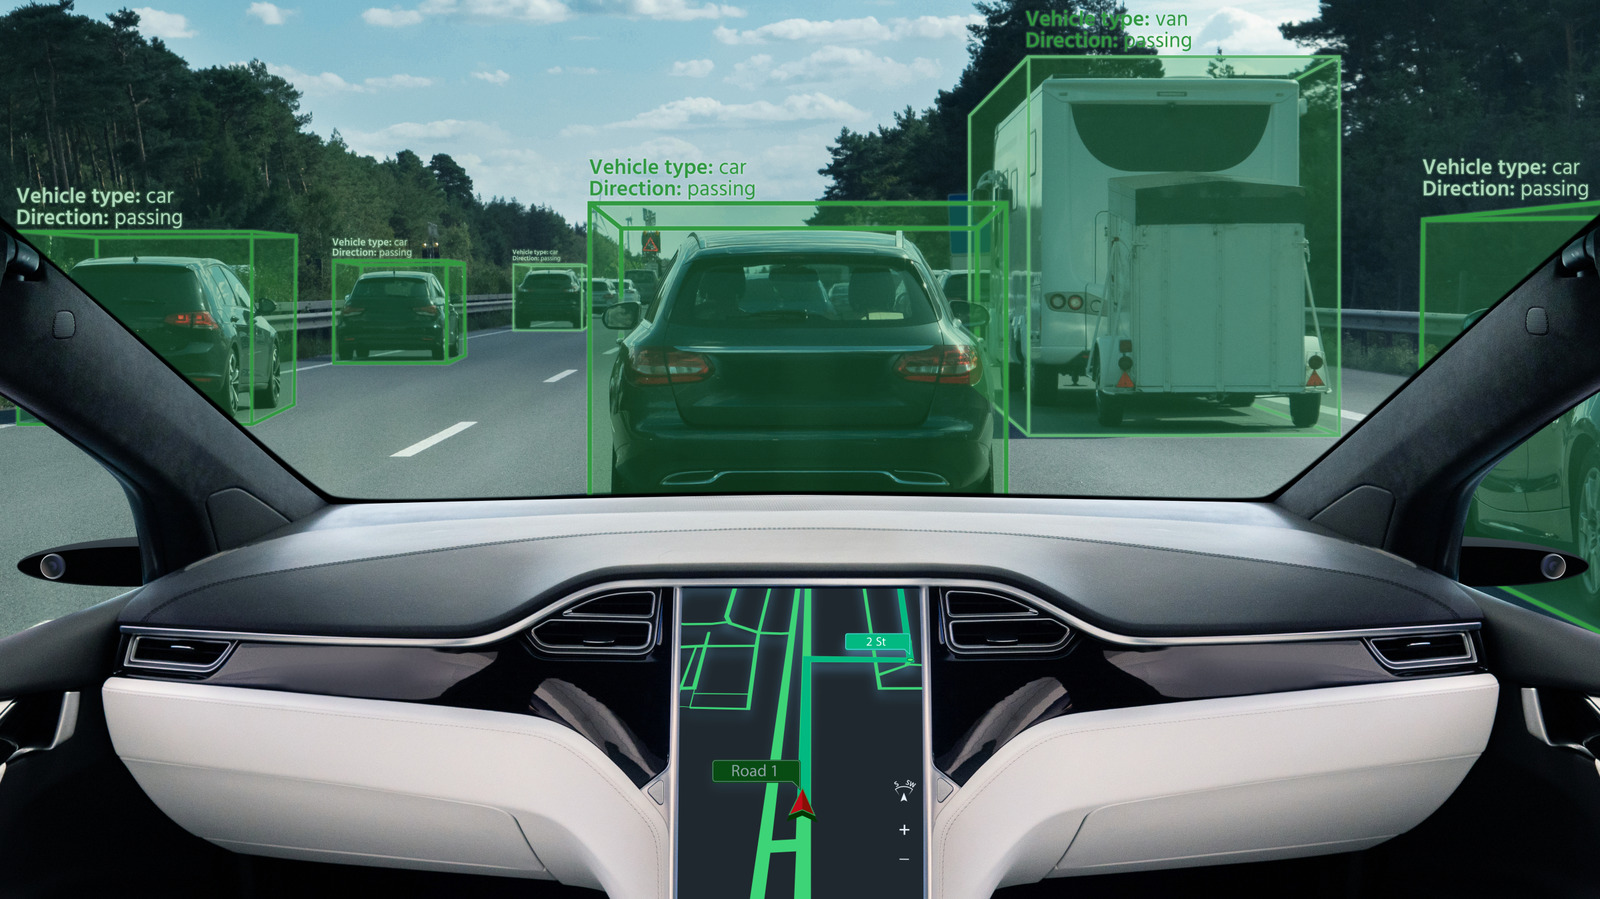
Ameriški minister za promet Sean Duffy si je močno prizadeval za deregulacijo avtonomnih vozil, da bi lahko tehnologija hitreje preplavila ameriške ceste. Medtem pa nekateri poskušajo izboljšati to tehnologijo, da bi delovala bolj harmonično in varno z ljudmi.
Raziskovalci na MIT skupaj z Motionalom – podjetjem za tehnologijo avtonomnih vozil – so nedavno objavili svojo študijo v Nature. Zasnovali so program, ki bi človeku lahko povedal, kaj je videl in kaj dela, da bi ugotovil, ali lahko ljudem pomaga bolje razumeti, kako deluje umetna inteligenca v avtonomnem vozilu. Pomislite, v nedavnem članku Jalopnika smo razpravljali o Duffyjevem ogrodju AV, ki je šel naprej in v bistvu rekel, “hej, avtonomna vozila ne potrebujejo zavornih stopalk ali ročic za zaviranje v sili.” Tam smo razmišljali o posledicah, ki bi jih to lahko imelo samo za izredne razmere, ki jih umetna inteligenca ne more ustrezno predvideti ali krmariti, in možnosti, ki jih imate. Avtonomna vozila so z več dobro dokumentiranimi napakami v resničnih izrednih dogodkih pokazala, da še zdaleč niso popolna. In to ne šteje sistemov za avtonomno vožnjo “podpore vozniku” na Teslah, ki so se vključili med trčenjem v zgradbe, motorna kolesa itd.
Zdaj postavite algoritem v okvir tehnologije avtonomnega vozila, ki omogoča AI, da vam pove, zakaj avto počne to, kar počne. Misel je, da če lahko človek dobi povratne informacije v realnem času, je lahko “voznik” bolj pozoren in pomaga preprečiti nekatere od zgoraj omenjenih težav, lahko pa tudi pomaga razvijalcem pridobiti dragocene povratne informacije o tem, kako se sistem umetne inteligence odziva v okoljih, da bolje izboljša svoje reakcije.
Vstavljanje AI v AI za prevajanje AI
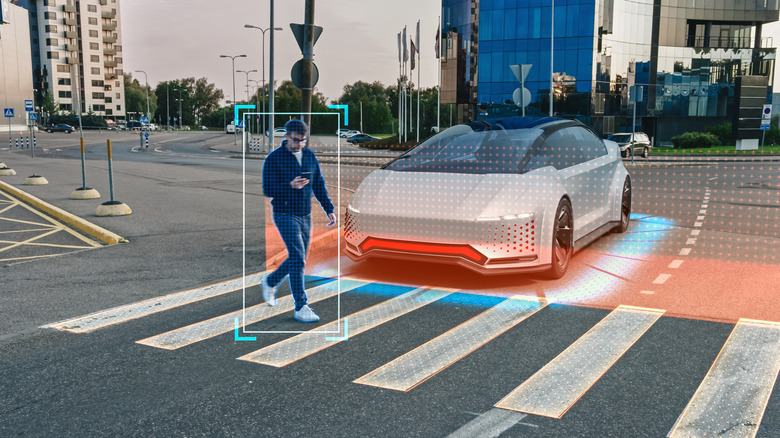
Da bi to naredili, sta MIT in Motional ustvarila sistem, imenovan “Concept-Wrapper Network” ali CW-Net. To posebej izdelano omrežje je samo po sebi algoritem umetne inteligence, usposobljen na 130 milijonih primerov prizorov samovozečih vozil z več označenimi koncepti v vsakem prizoru. Z drugimi besedami, razvrstili so koncepte za umetno inteligenco, da bi zaznal podobne smeri (levo, desno, naravnost), hitrost z ustavitvijo in počasnostjo ali pa jo naučil stvari, kot so križišče, semafor, pešec, kaj sledi in čemu sledi. Od tam je omrežje priključeno na sistem strojnega učenja AV, da “prevede” njegova dejanja.
Med testiranjem v resničnem svetu se je AV z integriranim omrežjem ustavil na prometnem stožcu. Raziskovalci so povedali, da je človeški voznik verjel, da bi bil stožec razlog za postanek, vendar je AV izjavil, da se “približuje ustavljenemu vozilu.” Zdaj je na voljo prilagoditev, na kateri morajo delati razvijalci. Kolesarjem tudi pomaga razumeti, “kaj je zastoj”, kar bi lahko bilo razjezilo za ta določen primer. V drugem testu so raziskovalci iskali, kako bi AV sodeloval s kolesarji, in so jih težko zaznali. Voznik je ujel to ponavljajočo se napako in je lahko prilagodil hitrost in smer AV, da bi se izognil situaciji.
Avtomobil, ki vam pove, kaj počne, je morda malo za potnike, ki se samo vozijo z današnjimi avtonomnimi vozili za prosto vožnjo. Toda tovrstne povratne informacije lahko voznike tudi obveščajo o nenavadnih postankih in zapletih. In živčnim posvojiteljem, kot sem jaz, bi lahko stroj, ki na ta način razloži, kaj počne, olajšal veliko obotavljanja v zvezi s tehnologijo. Lahko pa se poslabša, vendar bomo poskušali ostati pozitivni.
CW-Net bi lahko teoretično koristil tudi uporabnikom sistemov za prostoročno vožnjo, kot so GM-ov Super Cruise, Fordov BlueCruise in Teslin avtopilot. Ti sistemi so namenjeni avtomatizaciji nekaterih del vaše vožnje, vendar morate biti vi (človeški voznik) še vedno pozorni in se zavedati, kaj se dogaja. Če se pogovarja z vami, boste pozorni, kar bi lahko pomagalo, da bodo tisti vozniki, ki naj bi imeli težave z ohranjanjem zavzetosti, ko so ti sistemi aktivirani, ostali na delu.
Nadaljnja prizadevanja za izboljšanje avtonomne vožnje
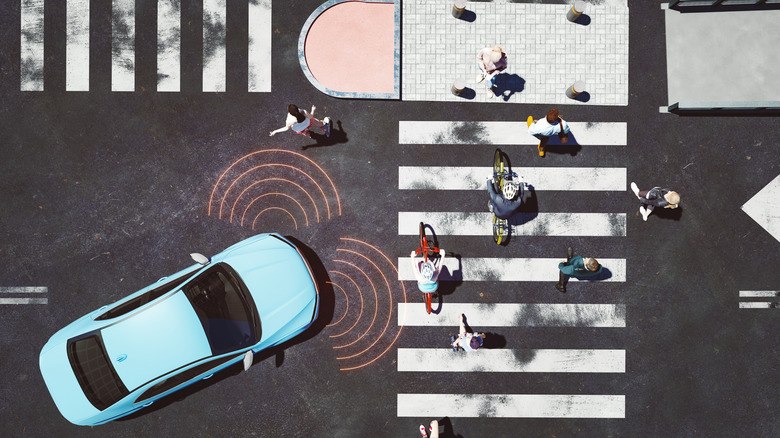
Delo MIT in Motional ni edino prizadevanje za izboljšanje avtonomne vožnje. Raziskave na Inženirski šoli Tandon Univerze v New Yorku in v Laboratoriju za mobilnost UCLA iščejo načine, kako omogočiti AV-jem, da se pogovarjajo med seboj, kar vsakemu avtomobilu pomaga dodatno razširiti znanje o njegovem okolju. Yong Liu, profesor na NYU in nadzornik tamkajšnjega projekta, je pojasnil: “Avto, ki se je vozil samo po Manhattnu, bi se zdaj lahko naučil o cestnih razmerah v Brooklynu od drugih vozil, tudi če se tam sam nikoli ne bi vozil. To bi naredilo vsako vozilo pametnejše in bolje pripravljeno na situacije, s katerimi se osebno ni srečalo.”
Kar zadeva delo UCLA, je del razvoja v pomoči vozilom, da se pogovarjajo med seboj na način, ki lahko pomaga zmanjšati ali minimizirati mrtve kote, ki jih povzroči človek. Primer, ki ga je uporabil program, vključuje avto, ki se približuje križišču, kjer bi drevo lahko skrilo človeka. Drug avto, ki se približuje istemu križišču z drugega območja, bi lahko prvemu vozilu povedal, da je tam človek, tako da se lahko zaveda morebitne nevarnosti, ko se umika mimo.
Ne glede na to bi lahko bilo razumevanje, kako ti učni modeli AI interpretirajo informacije v realnem času, koristno tako za pomoč voznikom, da se počutijo bolj udobno s to navidezno “čarobno” tehnologijo, kot za pomoč ljudem, da vidijo napake v realnem času, ki jih je mogoče popraviti v zaledju. S tem v mislih bi morda morala deregulacija in odstranjevanje AV-jev bistvenih komponent, kot so zavore in volani, vzeti velik premor, dokler ti sistemi ne bodo preverjeni in dokazano, da so bolj predvidljivi na odprtih cestah. Toda to bi seveda zahtevalo ureditev stvari in v tem sedanjem režimu tega verjetno ne bo kmalu na mizi. Hej, znanstveniki se vsaj trudijo izboljšati.
